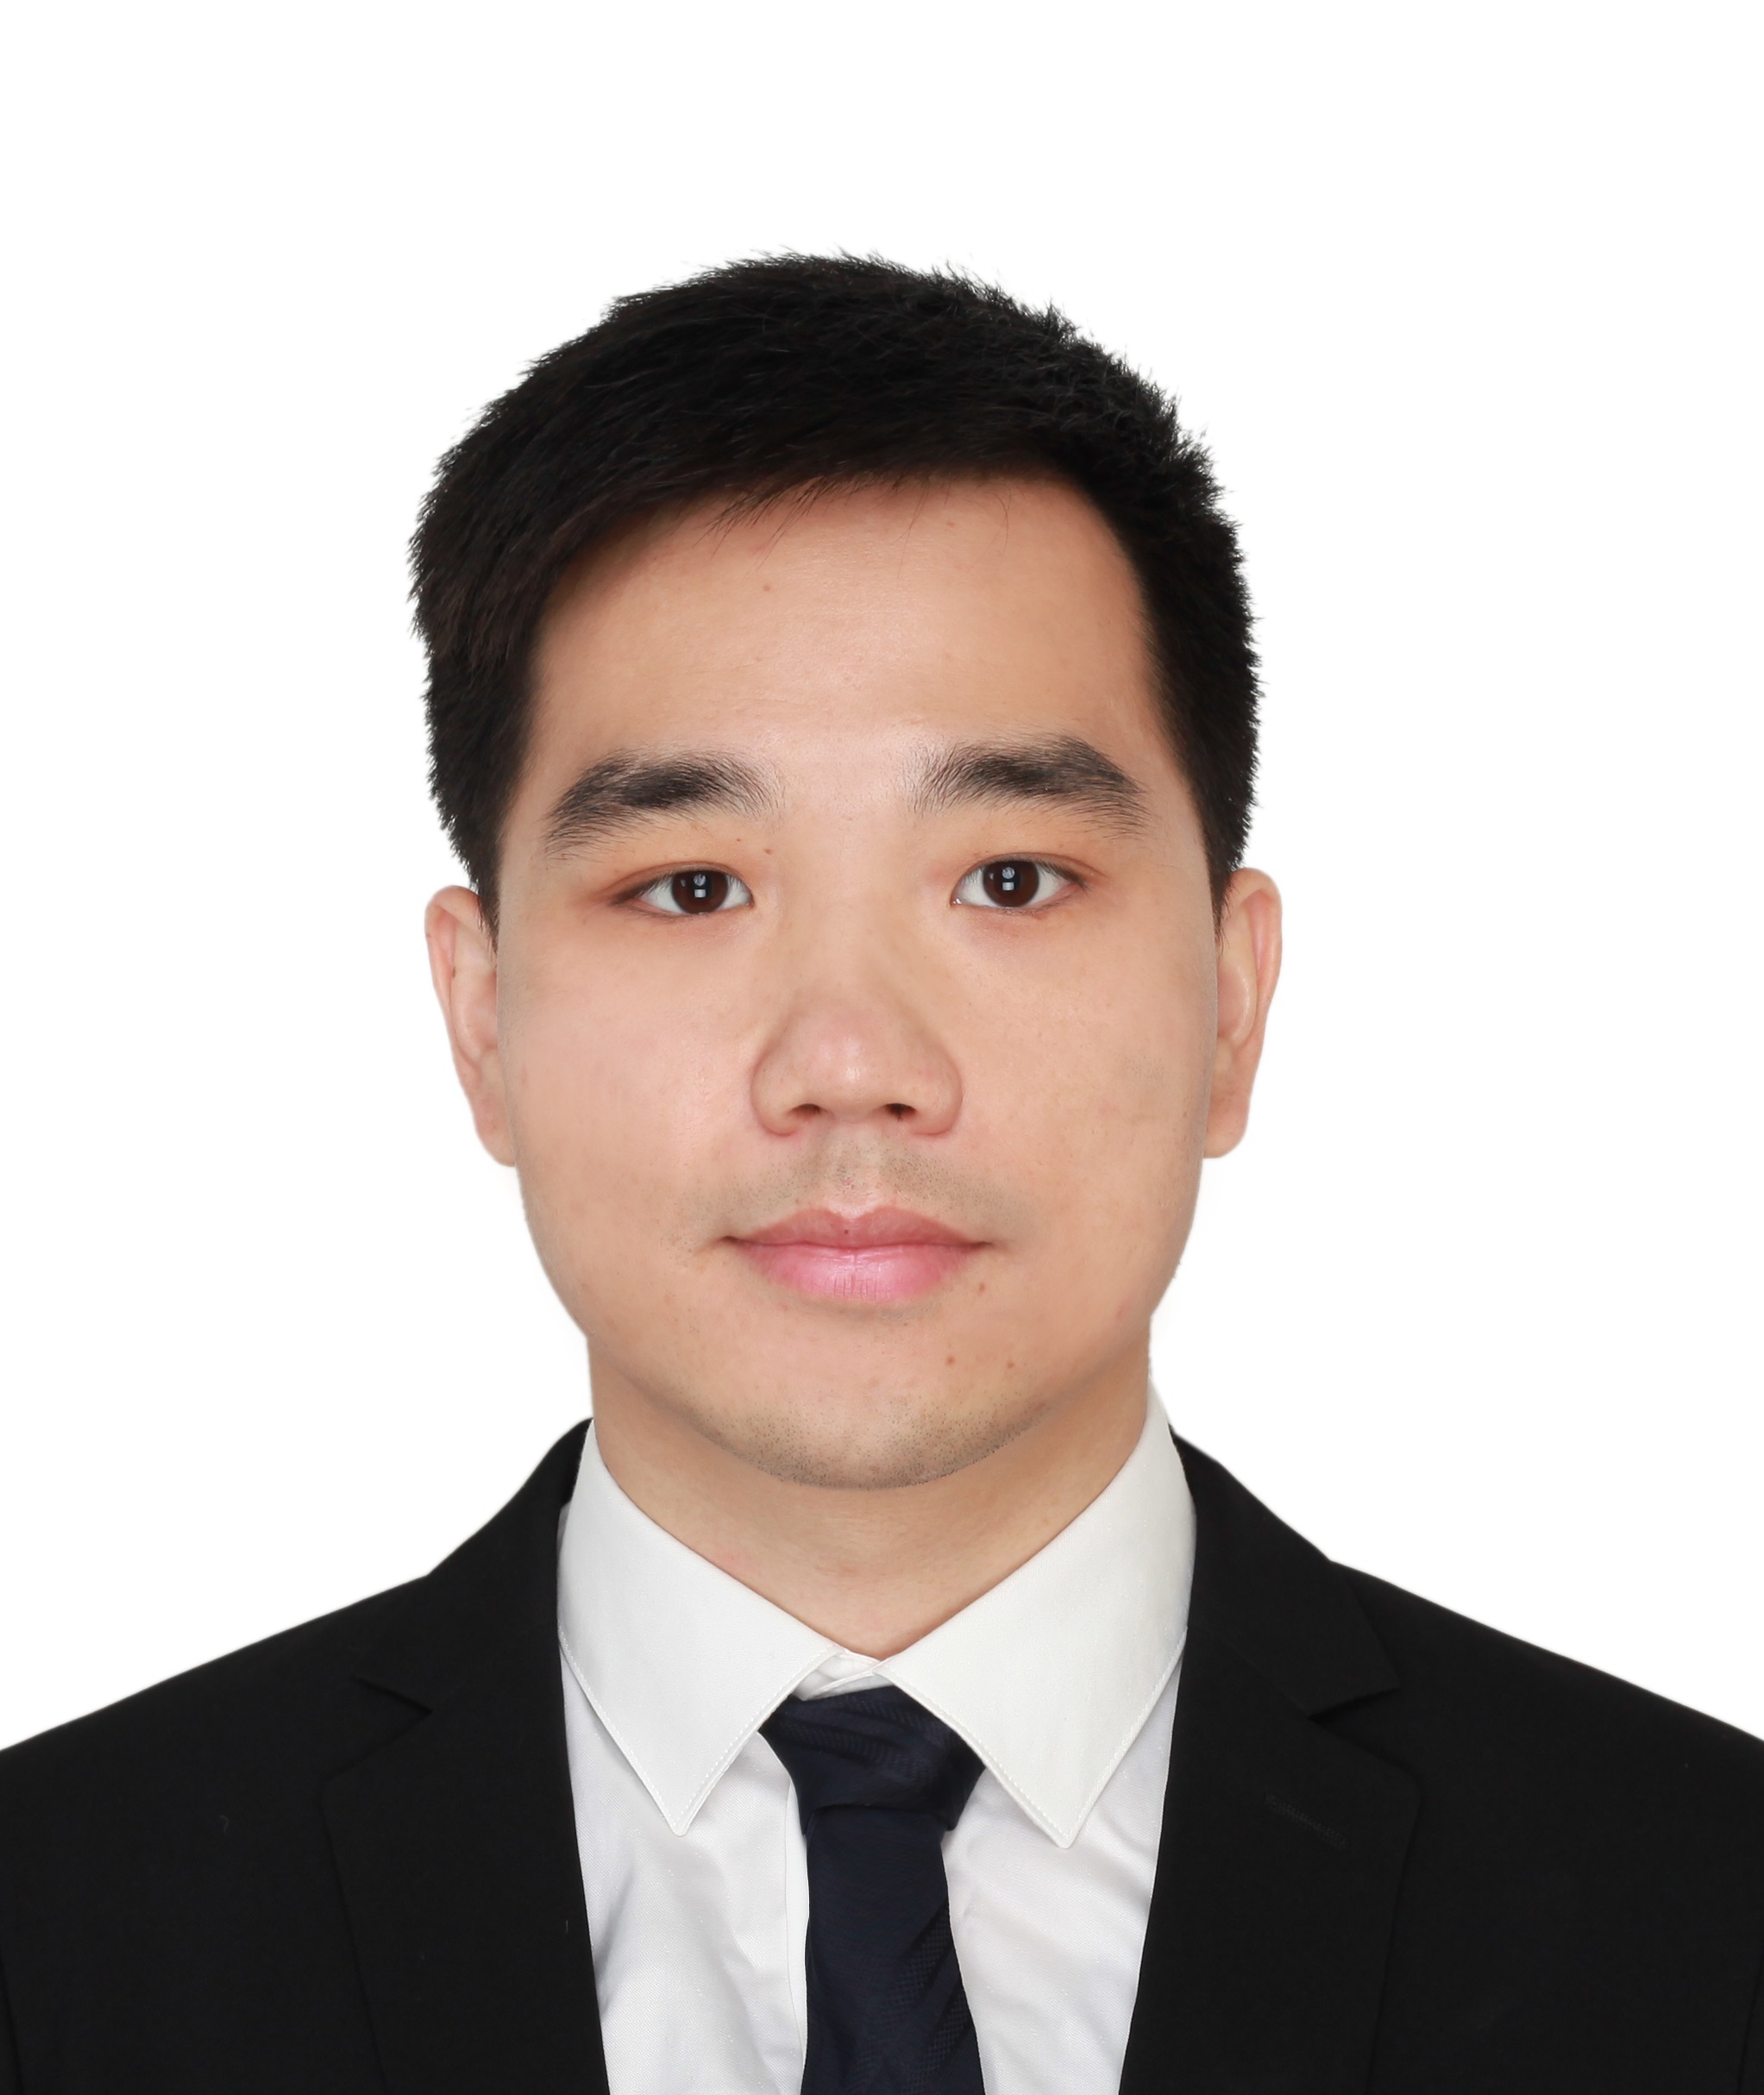
钟汕林,中国科学院自动化研究所副研究员,师从乔红院士,主要从事受神经机制启发的肌肉骨骼机器人智能决策、运动控制、系统研制工作,提出了神经机制启发的增益调制运动学基元和肌肉约束力场动力学基元等脑启发式运动控制算法,为肌肉骨骼机器人的高冗余、强耦合控制以及人形机器人双足行走稳定性问题提供新思路,在团队自主研发的Q系列人形机器人上实现验证。
基于相关研究成果,在IEEE-TASE、IEEE TCYB、IEEE R-AL、IEEE TMECH、ICRA、IROS等领域重要期刊和国际学术会议发表论文30余篇(其中一作/通讯15篇),授权国家发明专利14项。相关成果获国内外院士、专家的广泛引用,获Science China Information Sciences杂志(中科院一区)2024年度热点论文奖、国际顶级会议神经信息处理系统大会(NeuIPS)MyoChallege挑战赛Table Tennis Track全球亚军。
主持国家重点研发计划课题、中国科学院先导专项课题、国家自然科学基金青年基金项目、科技创新2030重大项目等国家级和省部级项目10余项,入选中国科学院特别研究助理人才资助项目、多模态人工智能系统全国重点实验室优秀青年科学基金。
担任中国自动化学会机器人智能专业委员会委员、副秘书长,中国自动化学会青年工作委员会委员,IEEE Technical Committee on Neuro-Robotics System Member等。作为主要组织者在国际重要学术会议IEEE International Conference on Advanced Robots & Mechatronics 2021上组织“类脑智能机器人”特别会议(Special Session),担任SCI期刊Frontiers in Neurorobotics特刊”Human Inspired Robotic Intelligence and Structure in Demanding Environments”客座编辑。
研究方向
肌肉骨骼机器人,神经机制启发的机器人运动控制,基于大模型的机器人长序列作业,强化学习
承担科研项目情况
(1)工信部国家重点研发计划“智能机器人”重点专项,“基于环境认知与状态推理的长程作业自主规划技术研究”, 课题负责人,课题经费243.15万元,在研,2026-07至2029-06
(2)中国科学院B类先导专项,“灵巧高精度人形机器人控制”,课题负责人,课题经费607.26万元,在研,2026-01至2030-12
(3) 国家自然科学基金委重大项目,“基于果蝇幼虫多模式运动机制的软体机器人仿生设计理论与制造方法”,子课题负责人,子课题经费55万元,在研,2024-06至2027-12
(4) 国家自然科学基金委青年项目,“基于神经启发式运动基元的肌肉骨骼机器人运动学习与变结构分析研究”,主持,项目经费30万元,结题,2023-01至2025-12
(5) 中国科学院特别研究助理人才资助项目,“神经启发式肌肉骨骼机器人”,主持,项目经费60万元,结题,2023-01至2024-12
(6) 多模态人工智能系统全国重点实验室优秀青年科学基金,“基于生物启发式节律性运动基元的人形机器人行走控制研究”,主持,项目经费10万元,结题,2024-09至2025-08
(7) 科技部脑科学与类脑研究(科技创新2030重大专项),“脑机交互计算融合研究平台——非侵入式脑机融合应用”,参与,在研
(8) 科技部新一代人工智能,“无人系统类脑自主感知、学习与决策研究及示范应用”,参与,结题
代表论著
[1] Shanlin Zhong, Jiahao Chen, Xingyu Niu, Hang Fu and Hong Qiao. Reducing Redundancy of Musculoskeletal Robot with Convex Hull Vertexes Selection[J], IEEE Transactions on Cognitive and Developmental System, 2019, 12(3):601-617.
[2] Shanlin Zhong, Ziyu Chen, and Junjie Zhou. Structure Transforming for Constructing Constraint Force Field in Musculoskeletal Robot[J], Assembly Automation, 2022, 42(2): 169-180.
[3] Shanlin Zhong, Wei Wu. Motion Learning and Generalization of Musculoskeletal Robot using Gain Primitives[J]. IEEE Transactions on Automation Science and Engineering. vol. 21, no. 2, pp. 1580-1591, April 2024.
[4] Shanlin Zhong, Yaxiong Wu, Wei Wu, Hong Qiao. Controlling Musculoskeletal System with Spinal Cord-inspired Constraint Force Field Primitives[J]. Unmanned Systems, 2024, 12(02):293-304.
[5] Chiyu Zhang, Jie Gao, Ziyu Chen, Shanlin Zhong* and Hong Qiao. Fall Analysis and Prediction for Humanoid[J]. Robotics and Autonomous Systems, 190: 104995, 2025.
[6] Yinsong Qu, Yunxiang Li, Yudong Guo, Weiyun Yi, Hanwen Cui, Yuezu Lv, Shanlin Zhong*. Manageable Convex Region Iteration without Half-Plane Optimization for Robot Navigation in 2D Cluttered Scenes[J]. IEEE Robotics and Automation Letters, DOI:10.1109/LRA.2026.3668664, 2026.
[7] Siyuan Liu, Jiahao Chen, Bo Jiang, Ci Song, Shanlin Zhong*. Enhancing Musculoskeletal Manipulation Skills through Human Synergies Prior and BEE Actor-Critic[J], IEEE Transactions on Cognitive and Developmental System, 2026.
[8] Hong Qiao, Shanlin Zhong, Ziyu Chen, and Hongze Wang. Improving performance of robots using human-inspired approaches: A survey[J]. Science China Information Sciences, vol. 65, no. 12, pp. 1–31, 2022.
[9] Junjie Zhou, Shanlin Zhong and Wei Wu. Hierarchical Motion Learning for Goal-Oriented Movements with Speed-Accuracy Tradeoff of a Musculoskeletal System[J]. IEEE Transactions on Cybernetics, 52(11): 11453-11466, 2022.
[10] Ziyu Chen, Shanlin Zhong, Jihe Bai, Chiyu Zhang, Hong Qiao. A Force-Position Hybrid Control for Full-Size Humanoid Robots Based on Adaptive Parameters [J]. IEEE/ASME Transactions on Mechatronics, vol. 30, no. 6, pp. 4193-4203, Dec. 2025.
专利成果
[1] 钟汕林,乔红,陈嘉浩. 类神经肌肉骨骼机器人上肢模型的简化方法[P]. 中国,ZL201810144037.X. 发明专利权 (授权)
[2] 钟汕林,周俊杰,乔红,吴伟. 基于神经元增益调制的机器人运动控制方法、系统、装置[P]. 中国,ZL202011589016.2. 发明专利权(授权)
[3] 钟汕林,周俊杰,乔红,吴伟. 基于神经元增益基元组合优化的机器人运动控制方法[P]. 中国,ZL202011591657.1. 发明专利权(授权)
[4] 钟汕林,陈紫渝,周俊杰. 基于分布位置优化实现肌肉骨骼机器人运动控制的方法[P]. 中国,ZL202110396857.X. 发明专利权(授权)
[5] 钟汕林,陈紫渝,周俊杰. 基于肌肉参数优化构建约束力场的机器人运动控制方法[P]. 中国,ZL202110396855.0. 发明专利权(授权)
[6] 钟汕林,刘健,陈紫渝,高洁,张驰宇,乔红. 机器人致摔因素确定方法、装置、介质、设备及产品[P]. 中国,ZL202410911650.5. 发明专利权(授权)
[7] 钟汕林,吴伟,乔红. 基于约束力场基元的机器人运动控制方法及系统[P]. 中国,ZL202311374465.9. 发明专利权(授权)
[8] 吴家汐,钟汕林,乔红. 柔性脊柱、其制造方法、计算方法及机械鼠[P]. 中国,ZL202010114845.9. 发明专利权(授权)
[9] 周俊杰,钟汕林,乔红,吴伟. 基于速度精度权衡的肌肉骨骼系统控制方法、系统和装置[P]. 中国,ZL202011610884.4. 发明专利权(授权)
[10] 尹沛劼,钟汕林,亓鲁,吴伟,乔红,李寅霖,席铉洋. 一种生物启发式自主提取图像语义概念的识别方法及装置[P]. 中国,ZL201610141197.X. 发明专利权(授权)

